
AutoCkt의 공개 ngspice 회로 평가
이 페이지의 내용
실제 사용 AutoCkt 작성자 저장소 논문의 공개 45nm 2단계 연산 증폭기를 시뮬레이션합니다. Settaluri 등, 날짜 2020, 섹션 III-B, 그림 6 및 표 II에서는 성공적인 설계에 대한 963/1000 보류 사양과 평균 27개의 simulation를 보고합니다. 원래 정책 가중치와 evaluation 시드는 공용 저장소에서 찾을 수 없습니다. 번들로 묶인 938개 도달 / 62개 미도달 어레이는 훈련된 에이전트나 새로운 재생산이 아닌 저장된 대상 분류입니다.
공개 소스는 64×64 정책을 교육하는 반면 기사에는 3개의 50 뉴런 레이어가 나와 있습니다. 번들 트레이닝 세트에는 350개의 목표 벡터가 포함되어 있는 반면, 논문에서는 50개를 설명합니다. 공개 환경에서는 이 파일을 작업자별 하위 집합으로 분할하지 않습니다. 이 가이드는 공개 코드를 따르며 불일치를 기록합니다. 이는 공용 ngspice 회로를 다룹니다. Spectre, 독점 기술 및 레이아웃 후 결과는 이 실행 외부에 남아 있습니다.
검색 및 준비#
작업 데이터 디스크에 모든 환경, 캐시 및 출력이 있는 격리된 디렉터리에서 실행합니다. 제공된 MIT 라이센스 하네스 파일을 대상 옆에 배치합니다. AutoCkt 디렉토리. 작성자 저장소에서 감지된 재사용 라이센스가 없습니다. 하네스는 이를 로컬로 검색하고 해당 ID를 기록합니다. 연구소에서는 해당 소스를 배포하지 않습니다.
격리된 Python 3.6.15 환경을 만듭니다. 기록된 실행에서는 Python용 conda-forge 및 pip 21.3.1을 사용한 다음 requirements-legacy.txt 그리고 포착된 requirements-tested.txt. 저자의 TensorFlow 1.10.1/NumPy 1.16.4 핀은 TensorFlow가 선언한 NumPy 상한과 충돌합니다. 격리된 설치에서는 pip의 레거시 확인자를 사용하여 해당 작성자 핀을 보존했습니다. 이러한 이전 패키지를 글로벌 환경에 적용하지 마십시오.
export AUTOCKT_RUN_ROOT="$PWD"
export TMPDIR="$AUTOCKT_RUN_ROOT/tmp"
export PIP_CACHE_DIR="$AUTOCKT_RUN_ROOT/pip-cache"
mkdir -p "$TMPDIR" "$PIP_CACHE_DIR"
python retrieve_source.py
python -m pip install --use-deprecated=legacy-resolver -r requirements-legacy.txt
python -m pip install opencv-python-headless==3.4.18.65 flatbuffers==1.11 gast==0.3.2
각 명령에 환경의 Python을 사용합니다. 세트 AUTOCKT_NGSPICE 켜져 있지 않은 경우 ngspice 실행 파일에 PATH; 유지된 실행에서는 작성자 릴리스 27과 비교하여 ngspice 41을 사용했습니다. AUTOCKT_RAY_TMP 작업 데이터 디스크의 쓰기 가능한 짧은 경로로 이전 Ray Unix 소켓이 OS 경로 길이 제한에 맞도록 합니다. 유지하다 AUTOCKT_RUN_ROOT, Ray 스크래치, 기본 회로 출력 및 해당 디스크의 로그 디렉터리.
서킷을 달리고 훈련하세요.#
export PYTHONPATH="$AUTOCKT_RUN_ROOT"
export OMP_NUM_THREADS=1 OPENBLAS_NUM_THREADS=1
export TF_NUM_INTRAOP_THREADS=1 TF_NUM_INTEROP_THREADS=1
python circuit_probe.py
export AUTOCKT_SEED=100
export AUTOCKT_TRAIN_ITERATIONS=150 AUTOCKT_TRAIN_SECONDS=900
python train_policy.py
export AUTOCKT_EVAL_SEED=10000 AUTOCKT_EVAL_COUNT=20
python evaluate_policy.py
초기 회로 프로브는 작성자의 재설정 설계와 보류 동작을 실행합니다. 성공적인 최적화가 아닌 기본 출력과 반복 측정을 확인합니다. 하네스는 기본 회로, AC/DC 배열 및 솔버 로그를 보존합니다. 작성자의 관찰, 행동, 측정 기능 및 보상을 유지합니다. 작성자 자신이 반환한 값을 거부하는 잘못된 관찰 공간 경계를 수정합니다. 스크래치 경로와 출력 캡처도 변경됩니다.
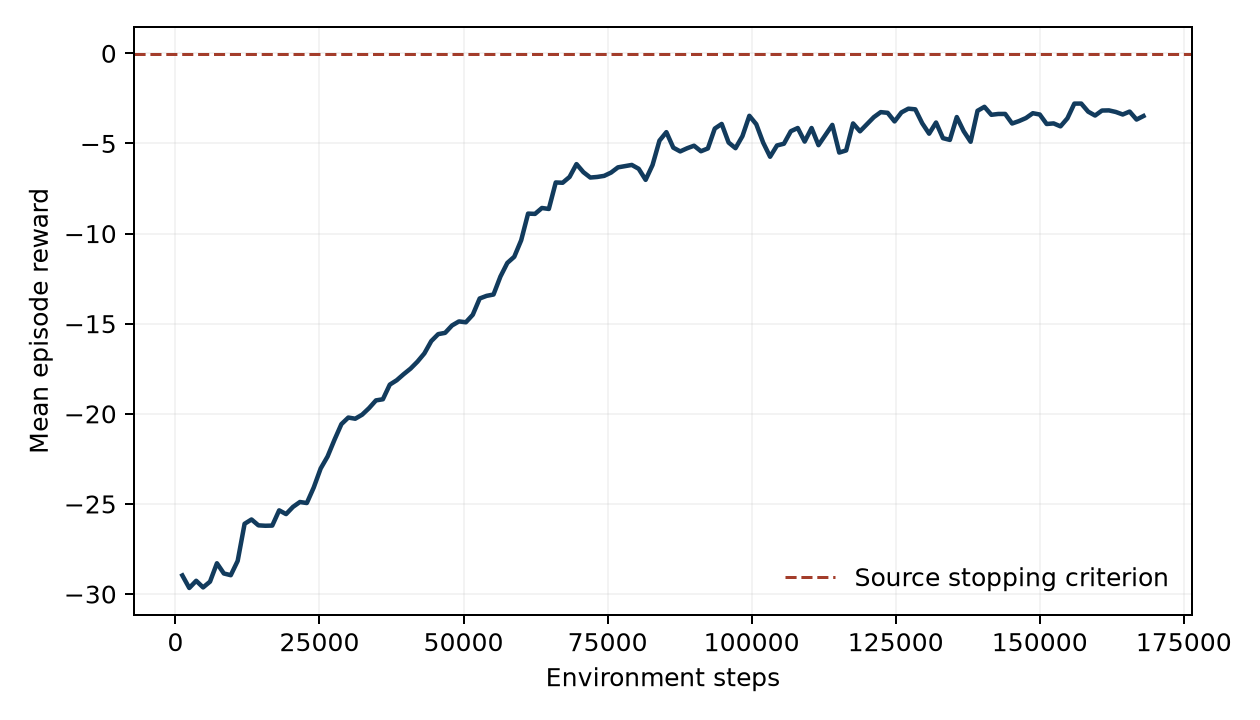
훈련은 공개 1200개 샘플 배치, 30단계 범위, 6개 작업자 CPU 구성을 따릅니다. 매 반복 후에 체크포인트와 리터럴 학습 지표를 저장하고 작성자의 평균 보상 기준 또는 선언된 런타임/반복 제한에서 중지됩니다. 해당 기준에 도달하지 못한 제한된 실행은 불완전한 것으로 표시되어야 합니다.
Evaluation는 별도의 시드 아래 작성자의 생성기로 목표를 생성하고 목표 벡터가 350개의 번들 훈련 벡터와 겹치지 않는지 확인합니다. 작성자의 성공 규칙을 유지하고 추가로 네 가지 제약 조건을 모두 엄격하게 충족한다고 보고합니다. 작성자의 보상 임계값은 작은 총계 정규화 적자를 허용하므로 이러한 개수는 다를 수 있습니다. 파일럿 이후에만 evaluation 카운트를 1000으로 늘리고 변경된 명령을 기록합니다.
결과 비교#
읽기 target-plan.json, 실제 훈련 latest.json및 evaluation evaluation.json. 성공 횟수, Wilson95% 이항 구간, 평균 성공 작업 횟수, 제약 조건별 값 및 궤적을 검사합니다. 종이 비율은 참고 관찰일 뿐, 시드를 변경하여 강제하는 통과 임계값이 아닙니다. 다양한 아키텍처, 런타임, 교육 예산 또는 시드를 사용하여 재현된 공개 소스 정책은 적응입니다. 성공적인 네이티브 실행만으로는 표 II를 재현할 수 없습니다. 인간의 과학적 검토가 보류 중입니다.
원본 시뮬레이터 출시 확인#
공식의 격리된 소스 빌드 ngspice-27 태그(af7ab797c2b5548a99d9bcb4c7f74556aa4ac67e) 또한 실제 작성자 회로를 실행했습니다. AC/DC 어레이와 4개의 재설정 설계 측정 모두 확인된 설정에서 ngspice 41과 정확히 일치했습니다. 이는 모든 회로 상태가 동일하다는 증거가 아닌 제한된 버전 진단입니다. 명시적이지 않은 한 출력을 생성한 후 이전 배치 인터페이스가 1을 반환했습니다. quit 생성된 제어 섹션에 추가되었습니다. AUTOCKT_ADD_QUIT=1 작동 변경을 수행하고 전기 모델은 변경되지 않은 상태로 유지합니다.
사용 ngspice27-build.sh 해당 시뮬레이터를 다시 만들어야 하는 경우 기존의 격리된 빌드 도구 접두사를 사용하세요. 하네스에는 시스템 패키지나 글로벌 환경 변경이 필요하지 않습니다. 여기에 보고된 종이 연결 훈련 적응의 경우 유지된 훈련 실행에서는 ngspice 41을 사용했습니다. the27 진단은 출처를 소급하여 변경하지 않습니다.
캠페인 결과 유지#
제한된 신선한 시드 100 정책은 900.1초 만에 140회의 훈련 반복/168000 환경 단계를 완료했습니다. 평균 에피소드 보상은 -3.4773777264721186이었습니다. 소스 중지 기준이 충족되지 않았습니다. 이 훈련은 아직 불완전합니다.
최종 독립적인 20개 표적 테스트는 다음과 같습니다.
| Evaluation 시드 | 저자 성공 | 엄격한 성공 | Wilson저자 성공의 95% 간격 |
|---|---|---|---|
| 10000 | 13/20 | 0/20 | [0.4328542766852419, 0.8188081758989145] |
| 10001 | 15/20 | 1/20 | [0.5312991223812622, 0.8881382985923318] |
| 10002 | 13/20 | 1/20 | [0.4328542766852419, 0.8188081758989145] |
이 기사에서는 다양한 과거 정책/교육 설정에 대해 963/1000을 보고합니다. 이러한 조정 실행 횟수는 설명적 비교이며 역사적 동등성을 확립하지 않습니다. 이전 체크포인트 46의 파일럿과 중단된 실행은 별도의 증거로 남아 있습니다. 이 제한된 정책이 훈련을 완료하지 않았기 때문에 전체 1000개 대상 테스트가 실행되지 않았습니다.
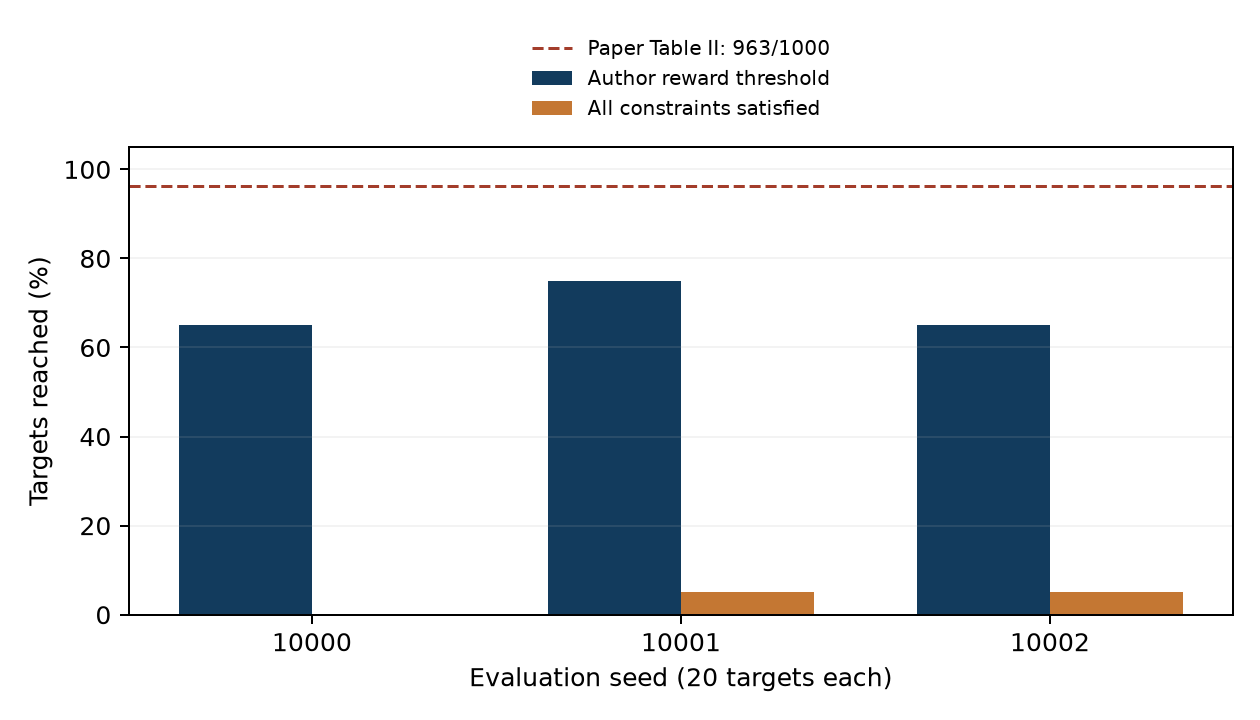
하나의 소스-보상 성공으로 인해 최소 60° 대비 58.4769°의 위상 마진이 발생했습니다. 엄격한 측정항목은 이를 거부합니다. 보고된 윌슨 간격은 새로 훈련된 이 단일 정책에 대한 목표 샘플링을 설명합니다. 독립적으로 훈련된 정책 전반에 걸쳐 불확실성을 정량화하거나 기사와 동등성을 확립하지 않습니다.
녹음된 파일을 다운로드하세요#
- retrieve_source.py — 휴대용_하네스_또는_증거.
- author_runtime.py — 휴대용_하네스_또는_증거.
- circuit_probe.py — 휴대용_하네스_또는_증거.
- train_policy.py — 휴대용_하네스_또는_증거.
- evaluate_policy.py — 휴대용_하네스_또는_증거.
- requirements-legacy.txt — 휴대용_하네스_또는_증거.
- requirements-tested.txt — 휴대용_하네스_또는_증거.
- conda-explicit-clean.txt — 휴대용_하네스_또는_증거.
- target-plan.json — 휴대용_하네스_또는_증거.
- capacitance-check.json — 휴대용_하네스_또는_증거.
- ngspice-version-comparison.json — 휴대용_하네스_또는_증거.
- source-hashes.json — 휴대용_하네스_또는_증거.
- reset-dc.csv — 수치 출력.
- seed10001-evaluation.json — 수치 출력.
- reset-ac.csv — 수치 출력.
- seed10002-evaluation.json — 수치 출력.
- seed10002-episodes.csv — 수치 출력.
- learning-curve.csv — 수치 출력.
- seed10001-episodes.csv — 수치 출력.
- summary.json — 수치 출력.
- seed10000-evaluation.json — 수치 출력.
- seed10000-episodes.csv — 수치 출력.
- training-curve.png — 수치 출력.
- heldout-success.png — 수치 출력.
- plot_outputs.py — 휴대용_하네스_또는_증거.
- plotting-requirements.txt — 휴대용_하네스_또는_증거.
- ngspice-version-file-hashes.json — 휴대용_하네스_또는_증거.
- guide.md — 휴대용 드라이버 또는 환경/소스 기록.
- ngspice27-build.sh — 휴대용 드라이버 또는 환경/소스 기록.

